内容来源
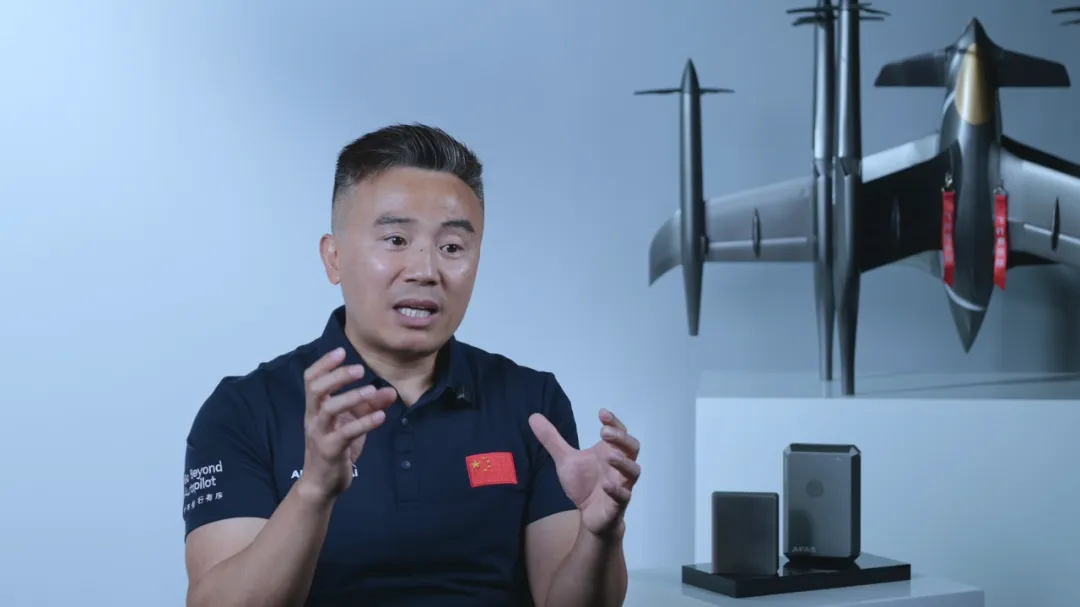
丁元沅:信天智行(杭州)科技有限公司创始人&首席执行官
*本文内容全7090字,预计阅读8分钟。
信天智行:丁元沅
一、飞行员终将被取代
信天智行(杭州)科技有限公司(Albatross.Ai)成立于2023年,总部位于中国天津。作为国家战略性新兴产业——低空经济中的关键参与者,信天智行紧跟国家科技创新步伐,专注于低空经济领域的开拓性机载核心航电系统研发,致力于成为新质生产力的代表。
2023年底,国家首次提出低空经济。但我认为,这次的低空经济是国家整体战略中低空开放的第三波。这三波我都参与了。
2008年,第一次空管委在讲低空开放的时候,这其实就是第一波,当时我们形成了关于低空开放的两个五年规划。
到了2015年,我们出现了农林植保、安防的一些头部企业,如科比特、亿瓦特、极飞、极目等等。
在这一次2023年,国家正式把低空经济列入到战略型的新兴产业。之前其实已经有十多年的储备了。
可能很多人都不知道,咱们国家把新能源汽车列为战略型新兴产业是哪一年?是2010年,是十几年前了。所以说你会发现,咱们国家的顶层智慧在扶持一个战略性新兴的产业时,是有一个比较完整的长期布局的。新能源汽车从2010年第一次列为战略性的新兴产业,现在是2026年了,你可以把它简单地看成15年规划:第一个五年可能是整个的产业导入、政策推动;第二个五年可能开始政策和市场双轮动驱动,有一些商业化的落地;第三个五年其实就是充分竞争,基本上有一定的竞争格局的固化。这个低空经济一定会迎来它的爆发期。
也许我们现在还处在15年规划的第一个五年,我们现在所有的主机厂都在探索自己的航空技术构型、技术路径。所以这个五年,我觉得最重要的目标是每个主机厂产业里头、每个关键的从业者,大家在技术探索和落地初步地去探索后面的商业化和规模化的一些路径。目前,我觉得是在国家统筹的情况下,产业从看似混乱但其实是走向有序的一个比较健康的状态。
为什么我们信天智行要在这一波的低空经济里面去专注选择自主飞行这个赛道?咱们从整个的航空发展历史来看,从动力飞行(1903年)到现在120多年,你会发现,整个航空历史的技术变革,都是用一个又一个更可靠的自动化系统,去取代人的感知、决策和执行。简单地说,其实就是用更可靠的机器智能去取代人的智能。人的智能有时候会因为疲劳、失能,出现各种安全状况。
我们梳理一下过去这120多年。最开始我们就有自飞控。自飞控无非是因为我们不希望飞行员一直控制飞机而诞生的,因为飞行员特别容易导致疲劳。上个世纪70年代,我们就有近地告警。到了上世纪90年代,又出现了机载防撞,防止航空器和航空器的空中相撞。到了这个世纪,大概2010年到2020年,我们又出现了像safe landing和safe approach这样的技术,它是防止这些航空器出现“跑道入侵”,或者冲出跑道。
最近一个特别值得提到的,就是美国的佳明公司,它有一个紧急降落的自动化系统叫garmin autoland。恰恰就在去年,2025年的12月份,在真正的一个运行环境下,有了第一次的激活。它是来解决什么问题呢?——飞行员突然失能。如果飞行员突然发生生理状况,突然失能,这个时候飞机已经不受控了,那么它背后更可靠的自动化系统就会完全接管,最后把这个飞机安全地降落。
所以回到结论就是,从大的趋势上来说,整个航空的技术演变,确实就是用更可靠的机器去取代人因为疲劳、失能各方面的状况而造成的一些所谓的安全隐患。
我们觉得低空经济最终要进入到规模化运行,那规模化运行最后,可能每平方公里得有十架、百架的飞机。一个值得跟听众分享的数据是,现在所有的民航客机是每十平方公里才一架飞机。那以后我们的低空经济想象的是十倍、百倍甚至千倍,甚至万倍的密度升级。那么在这种高密度的运行环境下,肯定有更多新兴的安全挑战会出现。我们的自主系统飞行,就类似于地面交通的智能驾驶。
二、飞控是“小脑”,自主飞行是“大脑”
自主飞行和传统的飞控,最大的区别是什么?
首先,飞控是指所谓的自动飞行控制,叫“自飞控”。你通过飞行员再通过驾驶舱里面的Control Rod去控制飞机,都是有所谓的Fly Control飞控系统的。那么自主飞行和自动飞行控制,它们的区别,用大白话说,就是大脑和小脑的区别。
传统的航空器上面的自动飞行控制系统,它有点像小脑,它控制飞机的各种控制舵面,让它爬升、下降、转向。但是从稍微专业的角度上来说,在我们的整个机载航电里面,你会发现自主飞行其实相当于是通导监设备加上任务管理系统的组合。通导监相当于人的五官,你需要眼睛去看,需要耳朵去听。在驾驶舱的航电里面,无线电通讯或者是无线电的感知手段,相当于这个飞机的眼睛。我们的自主飞行,更多的是现有的通导监加上任务管理系统。对标人的智能,就相当于是人的感知和大脑的决策。大脑的决策做了一个任务管理的决策之后,再交给小脑,小脑去控制手和脚去做一些具体的机动动作。
为什么我们觉得自主飞行一定会是整个低空经济后面规模化运行的一个确定性很高的技术路径?
首先我们坚信,驾驶舱的航电会越来越智能化。我们坚信,低空的规模化运行变成高密度的时候,所谓的单体智能已经不适用了。
在低空规模化运行肯定有几个特别大的安全隐患,自主飞行都能够通过它既定的功能模块去解决这三个重要的安全隐患。
第一,规模化运行永远是一个“空地协同”的状态。但是大家不要默认为空管的指令一直是对的。2002年的乌伯林根空难事件出现之后,大家在局方里面就形成一个共识:应该听一线的信息,应该听机载设备的。现在我们的自主飞行就可以承接这样的职能,去校验过来的空管指令是对的还是错的。
第二,在整个“空地协同”的机制里面,做一个机载侧的冗余,也可以认为是边缘算力的冗余。
最后一点也特别重要。航空的运输载具和地面交通不一样。很多飞机不像地面的汽车突然出事了,可以马上停下来趴在路边,不能一键叫停。这个时候需要执行一个安全有序的紧急程序,或者紧急降落,不能抓瞎。这个时候,“协同智能”就特别重要了。自主飞行所谓的“协同智能”,能够让这几十架飞机在没有任何地面指挥的情况下,能够协商,能够安全、有序地降落。
所以说,目前我们的自主飞行系统能够比较高效地解决这三个安全隐患。
三、飞机从“手动挡”到“自动挡”
公众对更可靠的智能化系统或者自动化系统,有一个接受度的大幅提升。这是一个假想,要建立在这个假想的情况下,自主飞行的规模化列装就带来很多好处了。
首先,它真正地兼顾了安全和效率。人的可靠性基本上停留在几十万个小时这个层面。只要自主飞行在低空规模化运行,其可靠性可以轻松地达到百万小时或者千万小时,因为百万小时也就是10⁻⁶/FH。因此我们安全有保障。
有了这种协同智能,在机队的运营上,效率就能够得到大幅提升。现在的航空业运营规则是,当你最后进入到降落的汇流的时候,必须按照既定的排队去做。这个时候就出现一些效率的问题。如果具备协同智能,或者具备空地协同,这个时候就可以有一个超车的行为,而且是可靠、安全的超车。从上帝视角、从机队运营的角度上来说,整体运行效率就会有大幅提升。
现在很多产业里,安全和效率一直在博弈、一直在权衡,有时候为了保障安全就要牺牲效率。现在有更可靠、更智能化的自主飞行,它就能够打破安全和效率之间的博弈和权衡关系,能够满足我们对这个产业既要安全也要效率,同时推动这两个指标。我觉得这是自主飞行能够给产业带来的最大价值。
如果要问自主飞行规模化列装后,对整个飞行员的驾驶体验、培训体系、培训成本,能不能有大幅降低?我觉得答案是肯定的。以前开车都是手动挡,换成自动挡之后,是不是觉得整个培训成本大幅降低?这是一个很简单的对标。
业内的数据是说,当飞机里面列装了更加自动化的系统之后,比如从自飞控到自主飞行,整个培训成本可以从原有的PPL,即Private Pilot License,大幅降低。有既定的统计数据,某型eVTOL装了自主飞行之后,可以由现在的60个小时到80个小时的PPL培训成本,基本上除以3到4,降低到15个小时到20个小时。因为它有更智能化、更自动化的系统在后面,操纵的逻辑、人机界面更简洁、更简单,自然就会把很多训练科目做很有效的整合,训练科目也不像以前40个小时到80个小时反复,可以做大幅简化。
而且还有一个特别重要的一点:如果自主飞行列装了不同飞机、不同航空器构型,由于自主飞行把所有的人机界面做了一个泛化的统一,机型转换之后,培训成本是大幅降低的。
四、自主飞行,算不算 AI?
问:自主飞行系统是不是就是指人工智能飞行系统?它是一回事儿吗?
是也不是。首先,我个人的观点可能也有点反共识。大家现在处在一个所谓的AI的时代,但是大家别弄错了,现在AI时代叫做AGI的时代。AI跟我们已经存在了几十年了。大家有没有想过,你的每一段代码都是AI。
AI分两种,一个叫确定性的AI。所谓的AI叫Artificial Intelligence,其实大家最早对AI的定义,就是把人的某种智能化的逻辑用机器捕捉下来,你写的每一段代码if else,都是AI,只不过它是确定性的。就是几十年前,我们以前管它叫专家系统,Expert System,它其实就是我们现在的所有的代码。我们所有的代码都是if else,这其实就是人在做一些确定的事情时的判断逻辑,这叫确定性AI。
我们现在把它弄混的地方是,现在AI一下子变成统计型的AI,叫做AGI。Machine Learning或者神经网络,更多的是一个统计型AI,就是非确定性的AI。我们现在任何一个大语言模型,最少是几亿个参数,特别闭源的大模型里面,可能是千亿到万亿个参数。
那么现在的自主飞行系统,是不是所谓的AI系统?我之所以说“是”,因为它是确定性的AI系统。确定性的AI系统毫无疑问是有局限性的。为什么大家现在推动AGI?是因为我们发现,我们还没有把人的一些更强的智能角色的水平通过确定性的方式体现出来。
那么我们现在就来做两件事。第一件事,就是严丝合缝地按照适航流程,我们在做确定性的AI,就是现在正在适航受理的自主飞行系统和探测与避让。但是,我们也在做特别深入的探索,就是把这些AGI的技术元素,比如机器学习、神经网络,逐步引入到我们的产品序列里面来。
整个信天智行自主飞行系统的研发进度,首先在自主飞行技术上,最核心的是前端的安全系统,我们叫探测与避让。这是今年三月份,国内局方第一个适航受理的CTSO-C211的探测与避让,它是一个标准件。所有的适航航空产品,尤其是机载设备,任何一个标准件都对应着一个TSO(Technical Standard Order)。我们的这个211,是今年三月份受理的,五月份我们已经开了启动会。
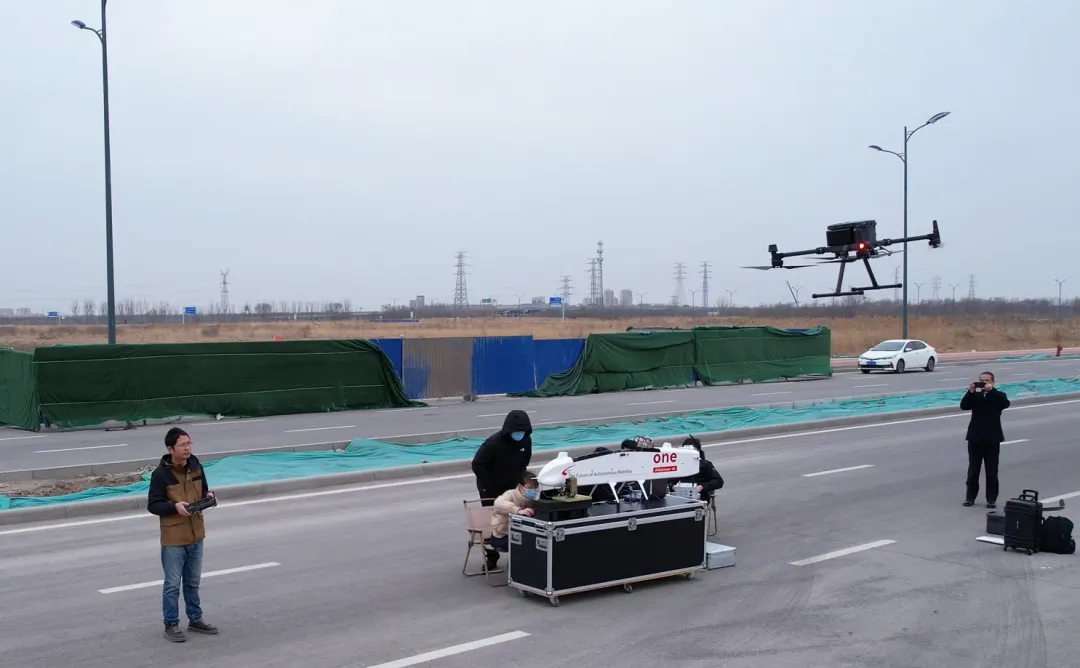
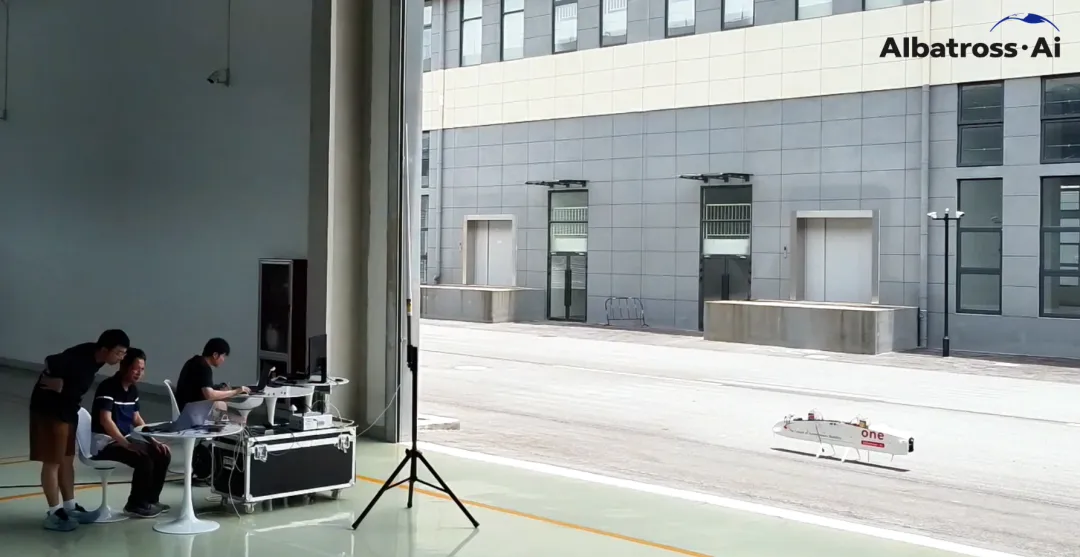
目前可以说的,就是我们和国内的头部主机厂深度合作已经两年了,像御风未来。他们的福昆E6,本身就是在中型的无人驾驶航空器里面市场接受度很高的航空器。我们的设备在某些既定的场景能够给他们带来更好的商业化前景。
五、车企智驾,低空能用?
问:近年来很多汽车厂商也在入局低空经济,它们在汽车尤其是新能源汽车智能化方面非常有经验。对于我们来说,我们的优势是什么?
不管是地面交通还是空中交通,用智能驾驶和用自主飞行,就是要满足这两个产业既要安全又要效率的要求。我们要解决的问题是一样的,这是它们“同”的地方。
它“异”的地方,就是地面交通和空中交通因为运输载具的本质不同。飞机停不下来,但汽车可以马上趴下来、停下来。
这就会导致第一点,安全设计哲学的架构就完全不同。在安全设计的架构里面,我们有三种。一个叫做Fail-safe,即所谓的“故障安全”,类似于汽车行业,汽车现在出了故障,至少可以马上趴下来停下来,可以去检查。所以说在汽车行业做到“故障安全”,这是一个最低的要求。但是在航空产业不一样,尤其是固定翼的飞机不能停下来。所以我们航空产业提出了两个更高的安全要求,叫Fail-passive(故障降级)和Fail-operational(故障可运行)。
我们用两个极端作对比。最上游的叫做“故障可运行”,就是故障之后还要能够有运行。可以想象,“故障安全”很简单,单通道就够了,不需要冗余,因为机制层面上可以冗余,可以停下来。但是如果要“故障可运行”就不行了,至少是要求有冗余的。所以说这是第一点,由于运输载具本身的本质不同、本质逻辑的不同,它会造成安全设计哲学的路径选择不一样。
第二,汽车行业发展了这么多年,公众对整个地面交通事故的接受度程度很高。航空产业不是这样的。目前公众对航空事故的容忍度很低,这其实反向要求航空产业在这个阶段需要适度的过度设计,要做一些Overdesign。我可以简单举两个数据:也许对汽车行业来说,百万小时挺不错;但是你如果抓任何一个从大民航、客机经验过来的人,肯定是言必谈10⁻⁹/FH,这里面就有量级的差别。由于有这个量级的差别,整个的设计理念、安全理念没法做一个完全的平移。肯定要对整个的企业文化、安全理念、体系建设,包括制造、设计,整个质量管理体系的建设,有一个理念上的转变,基本上才能够达到互通的层面。
回到结论,整个汽车行业和航空产业,对安全体系、安全阈值确实是在不同的量级,会导致它在整个企业体系建设上确实会有比较大的差异。这一点上我是明确站队航空“战队”的。我不是言必谈10⁻⁹/FH,我是希望做适度的“过度设计”,去满足一个更高的安全性目标。
车企的智能驾驶技术,能不能做一定的迁移和调整,用到自主飞行上?首先答案是肯定的。我们千万别忘了,智能驾驶和自主飞行在技术机理上其实是一致的,因为最终的目标都是运输载具。
问:现在还在从事新能源汽车的工程师,未来是不是很有机会来到低空经济领域做一些相关工作?
我们公司就吸收了这类人才。天津有一个做得挺不错的,以前做自动驾驶的公司,里面有几个顶尖的工程师现在就在我们公司。他们对技术元素的理解很简单地就迁移过来了。我们信天智行更多的是对他们进行适航体系、可靠性目标这些安全理念的培训和融合。我们现在还在持续招聘人才。
如果从具身智能的角度上来说,地面的每辆具备智能驾驶的汽车,无非就是用汽车作为一个具身智能的某种物理形态的机器人。我们的eVTOL无人机,无非就是飞行机器人。所以我需要跟智能驾驶的从业者说,你们掌握的技术原理和技术栈,在低空经济里面大有用武之地。第二句话,你们也要带着一个很开放的学习态度去深度地融合航空的安全文化。这两者缺一不可。如果还是带着智能驾驶里面可以用试错的这种理念,融合到我们需要有一个既定的很高可靠性指标的要求,那我觉得,至少在一个像我们Albatross·Ai这样有很深刻航空基因、基本上把运行安全放在很高优先级的公司,你还是需要做一些很大的理念调整。
六、低空创业择城记:我的创业选址逻辑
我们信天智行目前整体的布局,就是天津研发、上海适航、杭州建德制造。
我们在天津起步。我的三个联合创始人,有两个天津人,一个是天津大学的本硕。他们三个人和天津有很强的情感链接。我是2017年到的天津。我觉得有必要夸一下天津的宁河区。因为我们起步于空港,但是空港离天津机场特别近,所以有很多试飞做不了。当时天津的宁河区,很神奇的是在政府层面上有一个特别强的先知先觉,在2022年就在研究低空经济。他们在2023年之前,在政府层面上就已经想布局,在宁河搞一个低空经济产业园。我们很机缘巧合认识了宁河的主管领导,他们很诚挚地邀请我们作为宁河低空经济创新产业园的“链主”企业,带动当地低空经济的产业发展。几乎每一次区里面有关于低空经济的专业会议,都会要求我们列席,我觉得还是很有诚意的。
第一,宁河在天津,具备更好的试飞条件。第二,他们的低空经济产业园各方面的政策扶持力度确实很好。宁河的国资也确实参与到了我们的天使融资,不只是给我们提供了人才政策、场地的扶持,在资金层面上也参与了我们的天使融资。天津对于我们的第一步起步阶段,整个政府层面、方方面面,决策者、执行者,都给了我们特别大的支持。我们一直保持着一个比较感恩的心态。我们能够突破前面的各方面困扰、能够起步,绝对离不开天津宁河区各级政府的支持。
杭州建德方面,是由于我们的投资人白浩伟博士建议我们可以去考虑建德。我们去建德至少考察了两次。我居然在建德的飞服中心,已经看到了有人的通航飞机和无人机的融合飞行管理,两年前已经进入到了初始运营的状态。它的管制席位都在一个房间里面,因为它那边有千岛湖的通航机场,还是有一定的通航作业量,有一些无人机的运行,垂直起降场也能看得见。它居然已经形成了通航机场的管制席位和这些无人机运行要求的管制席位,能够做一些有效的沟通和交接。这是让我觉得比较靠谱的。因为我们自主飞行本身的终极目标,是为了支撑后面的低空规模化运行,我觉得还是很领先的。他们的整个飞行空域得有5700平方公里,这是通航的所有空域。后面他们还专门搭建了一个无人机综合测试中心。我们现在已经在那开始进行飞行测试了。
首先从安全的角度上来说,我们现在和无人地面空管,先把无人驾驶航空器那片空域做一个比较完整的飞行验证。接下来我们想适度地和千岛湖通航机场那边的有人机做一些融合运行的飞行验证,当然我们要对整个的安全风险做一个比较好的管控。
上海就不用说了,就是人才和监管。这个地方更容易和监管机构、华东局做更好的充分沟通。毕竟有商飞的体系,eVTOL五小龙也都在这,所以整个人才的厚度、密度、质量都是很高的。
所以回到结论,还是公司发展的历史原因,最后决定了天津研发把所有前沿技术研发到一定的成熟度,我们叫做“成熟度VI”。到了“成熟度VI”就说明这个技术已经具备一定的成熟度了。接下来我们做一个很明确的技术决策,把这个产品研发就关了,就停留在这一阶段。觉得后面有商业化前景,我们就move到TRL 7,叫做产品研制,也就进入到了适航的流程。天津管到TRL 6,上海这边管TRL 7到TRL 9,建德专门管制造、飞行验证。我觉得整个的布局形态还不错。
*受访言论仅代表当事人个人看法,与平台立场无关
排版:雷子妍